
圖/林漢威提供
文╱原館訊350期
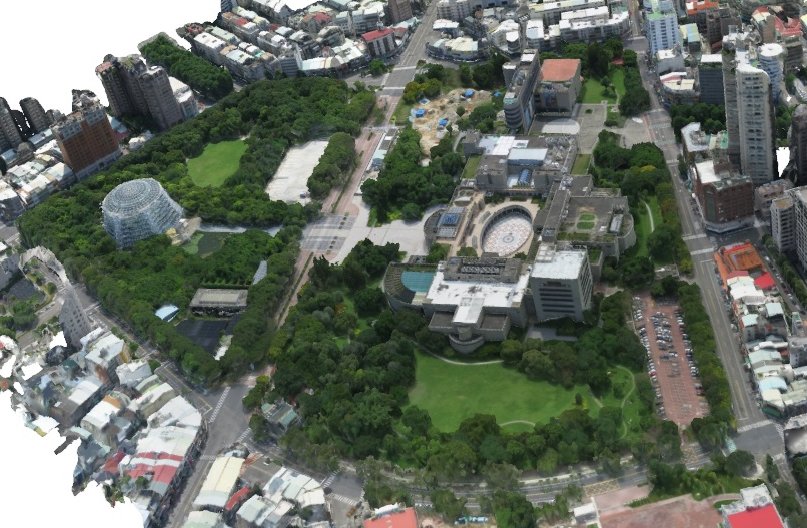
本文以國立自然科學博物館為例,簡略解釋無人機航照相片及以 Structure from Motion (SfM) 製作三維地圖的方法。這個方法可以大幅減少繪製地圖所需的人力和時間,而仍然得到接近傳統測量方法的精準度。

地圖是許多野外調查工作的基礎,包括地質、地形、森林、農業、考古……等等都需要依據地圖以擬定工作計畫,以及彙整調查所得的資料。傳統的地圖繪製需要大量的人力和時間。本世紀以來,新的科技開始應用在地圖繪製的領域。例如空載以及地面光達 (LiDAR) 可以提供精密的數值地形資料,有效地減少人力需求並且提高了測量的精密度。
然而,空載光達的精度雖然很好,但是雷射光束很細,而飛機的測線間距很難做到小於公尺等級,因此地面解析度 (ground resolution) 不太好。而地面光達的精度和解析度雖都令人滿意,但是和傳統測量一樣需要大量的人力和時間,尤其在山區或交通不便的地方,地面光達很難克服進度緩慢的瓶頸。因此過去十幾年來,一項發展得很快速的科技,希望能用來解決此一問題。拜無人機日漸普及之賜,取得航空照相的難度和成本大幅降低。科學家開始嘗試運用無人機航空照相來製作地圖。
用航空相片製作地圖並非新鮮事,但以前的方法不但需要知道每一張相片拍攝的時候飛機的經緯度,還需要知道當時相機傾斜的角度和方向,才能把相片組合成航照地圖。一般數位相機都沒有相機姿態的感測器,而專業的航照相機都太大太重,解析度還未必好(因為數位相機進步太快)。
無人機航空照相
目前無人機航照製作地圖的方法稱為 Structure from Motion (SfM),本文以國立自然科學博物館(以下簡稱科博館)為例來解釋這個方法。其原理是拍攝許多張重疊超過 50% 的影像(實務上通常重疊超過 60%),地面上每一點都會被至少 5 張相片涵蓋到。從每張數位影像中抓出許多可以辨識的特徵點 (keypoint descriptor),每個特徵點由一團畫素構成。在相鄰的影像中比對這些特徵點。依據同一個特徵點相關位置的改變,以及在每一張影像中視角的差異,反推計算出每張相片的姿態以及每個特徵點的三維座標。結合相片的 GPS 資訊,這些特徵點就逐漸放在正確的位置上。相片的 GPS 資訊,可以由相機內建的 GPS 提供,也可以由無人機的 GPS 訊息寫入相片的 exif 檔。
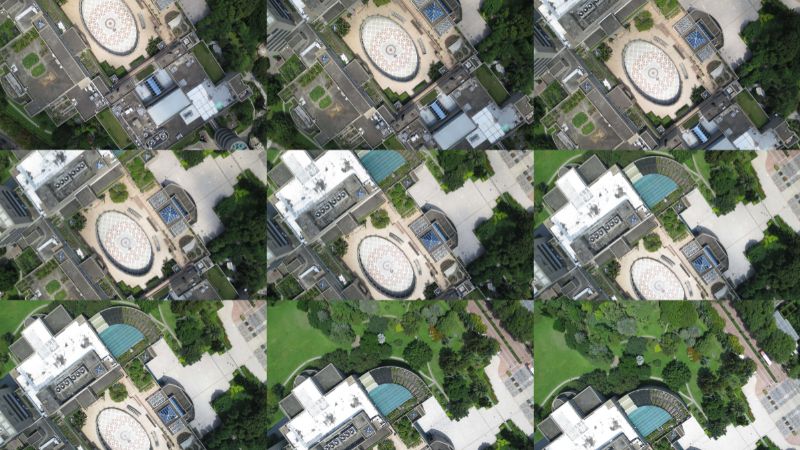
計算出來的點的集合稱為點雲 (point cloud),隨著愈來愈多特徵點的三維座標被計算出來,由疏點雲漸漸形成密點雲,最後就構成一張影像地圖。因為影像檔中每個點的座標除了經緯度,還包括海拔高度。所以不但可以得到平面影像,還可以得到數值地形和三維模型。
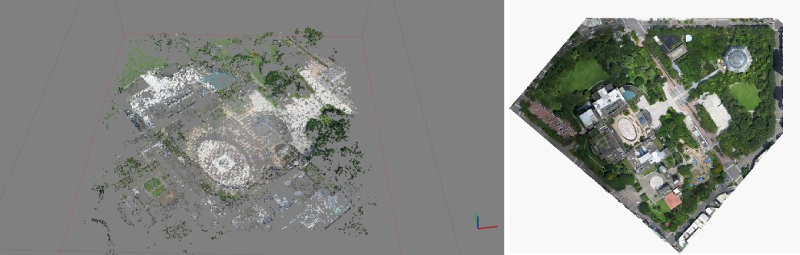
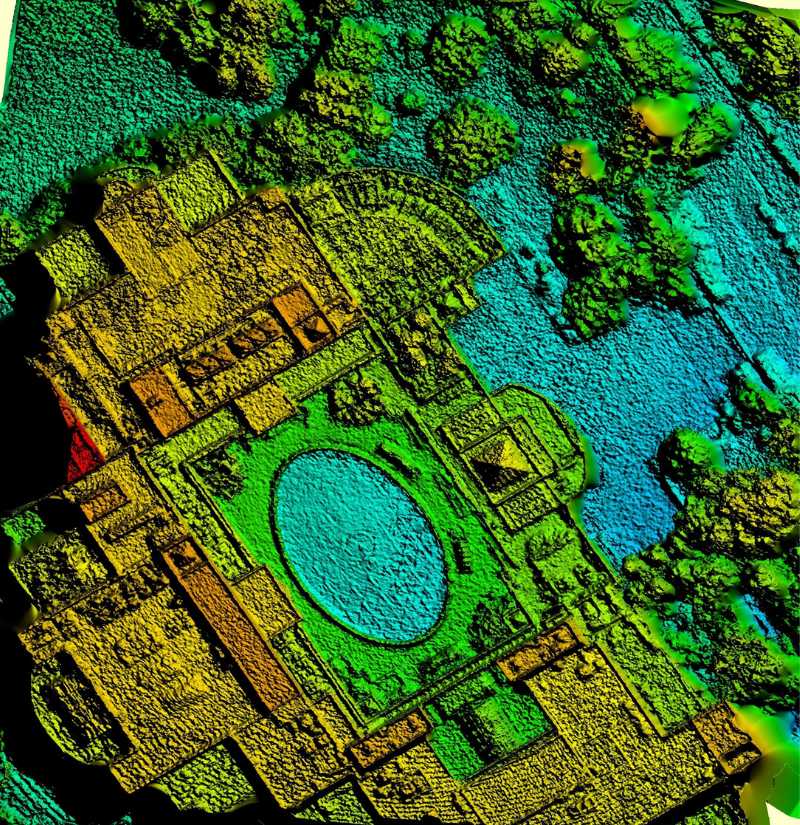
SfM 方法
SfM 方法的優點很明顯。首先,無人機和數位相機的成本比傳統的航照便宜很多。其次,因為數位相機解析度的進步很快,而且無人機(通常在 500 公尺以下)比傳統航空照相的飛行高度低得多,通常都可以達到每畫素只有幾公分的地面解析度。最後,SfM 方法理論上可以不需要地面測量,因此可以大幅減少傳統測量的人力需求和時間。實務上,因為一般數位相機的 GPS 精密度還不夠,尤其高度的誤差較大,而且雖然可以利用相鄰相片互相校正,但是風的因素可能造成相機的姿態向同一方向偏移,使得特徵點的位置仍然有誤差。因此,通常對於精密度要求比較高的工作,會視範圍的大小而在航照範圍內選擇幾個到十幾個地面參考點 (ground reference point),量度精密的經緯度和海拔高度,以修正點雲計算的結果。修正之後,航照地圖的精準度可以接近地面測量的精準度。這樣雖然還是需要一些人力從事參考點的測量,但比起傳統測量方法或地面光達,還是節省大量的人力和時間。

本著作由本館研究人員所提供,博學多文團隊編輯製作,以創用CC 姓名標示–非商業性– 禁止改作 4.0 國際 (CC BY-NC-ND 4.0) 授權條款釋出。若需要使用本篇的文字、圖像等,請洽本館出版室。